Media Gallery
This gallery showcases images and videos from the SPECULAR project, including simulation results, demonstrations, and events.
Simulation Visualizations
Needle Insertion Simulation
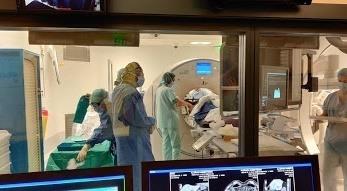
Liver deformation during needle insertion
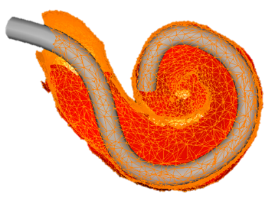
Mesh visualization of soft tissue model
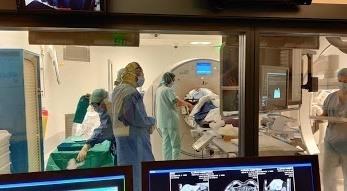
Real-time deformation simulation
Deformation Analysis
Stress distribution during insertion
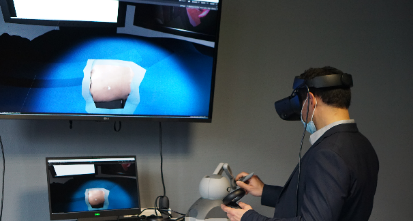
Strain field visualization
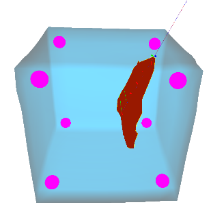
Comparison: full vs reduced model
Virtual Reality Scenes
Training Environment
Virtual operating room environment
First-person perspective during procedure
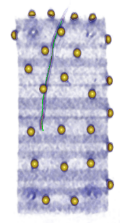
Instrument tracking visualization
User Interaction
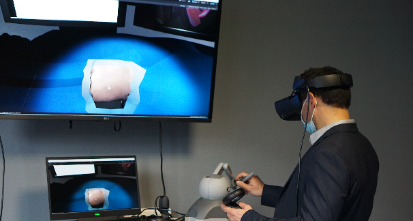
Haptic device integration
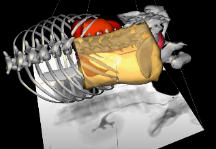
Needle manipulation demonstration
Experimental Validation
Phantom Studies
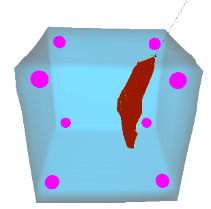
Experimental setup with phantom liver
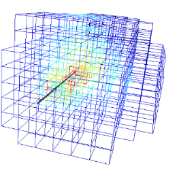
Needle insertion experiment
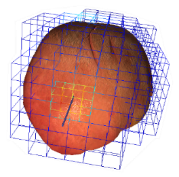
Force measurement comparison
Consortium Events
Kick-off Meeting
Project kick-off (2021)
Consortium members
Conferences and Demonstrations
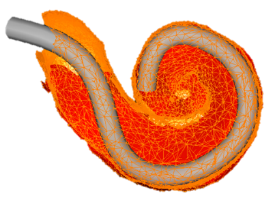
Eurographics 2023 demo
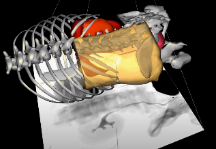
RoboSoft 2025 presentation
Videos
Demo Videos
- Needle Insertion Demo
Real-time simulation of needle insertion with haptic feedback
- VR Training Scenario
Complete training session in virtual reality environment
- Validation Experiment
Comparison with experimental needle insertion data
- Technical Overview
Methodology and implementation details
Conference Presentations
Technical Illustrations
Method Diagrams
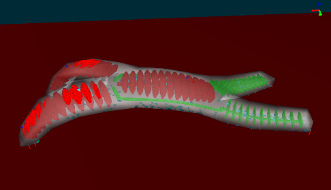
Hybrid simulation architecture
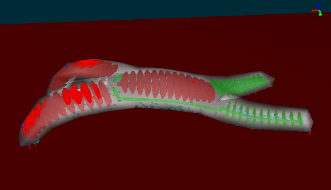
Haptic coupling scheme
Performance Analysis
Real-time performance metrics
Accuracy comparison
Computational cost analysis
Download
All images are available for download in high resolution for:
- Academic presentations - Please cite SPECULAR project
- Press releases - Contact us for high-res versions
- Educational use - Attribution required
Credits
Images courtesy of: - ICube Laboratory, University of Strasbourg - Inria - Simulation and Robotics teams - InfinyTech3D
Photography: Consortium members Design: SPECULAR communication team Simulation screenshots: SOFA Framework